Progetto in fase di sviluppo
Il tatto, al servizio della robotica.
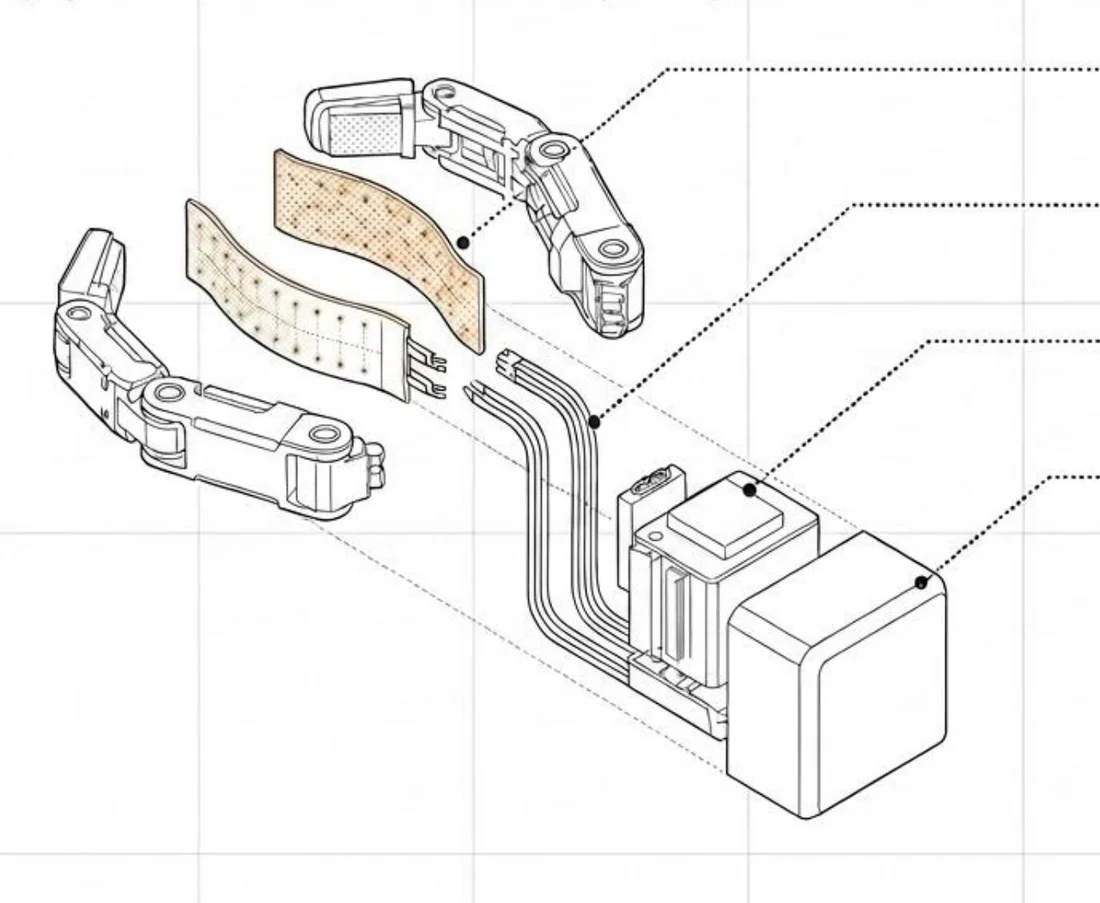
Hyper Tact sviluppa una pinza robotica con sensori tattili distribuiti e controllo adattivo della presa, pensata per manipolare oggetti delicati e variabili.
Partiamo da un sensore già testato. Il prossimo passo è integrarlo nella pinza, per trasformare le informazioni di contatto in una presa capace di adattarsi all’oggetto.

Ogni oggetto richiede una presa diversa.
Un frutto morbido, un alimento delicato, un componente deformabile: forma e consistenza cambiano il modo in cui devono essere afferrati. Una presa troppo forte può danneggiarli; una presa insufficiente può renderne instabile la manipolazione.
La percezione tattile aggiunge informazioni sul contatto tra pinza e oggetto. Hyper Tact nasce per utilizzare queste informazioni nel controllo della presa, con l’obiettivo di rendere la manipolazione più delicata e adattabile.

Portaci la tua sfida di manipolazione.
Cerchiamo aziende e integratori interessati a esplorare applicazioni della tecnologia tattile. Il confronto parte dal tuo processo.